Principem hry Infinite Recharge bylo sbírat asi 18 cm veliké žluté míče, které se následně střílely do šestiúhelníku asi dva metry nad zemí nebo je vkládat do otvoru v zhruba třetinové výšce. Po nastřílení určitého počtu míčů bylo potřeba otočit velkým kolem buď o určitý počet otáček nebo na určitou pozici. Na konci samotné hry měli roboti vyšplhat na pohyblivou tyč ve výšce asi dvou metrů a pokud byla na konci hry tyč v rovnováze, dostaly týmy body navíc.
Hned po odprezentování soutěže jsme se vydali do jedné z prázdných tříd, kde jsme začali vymýšlet nejoptimálnější strategii pro tuto hru. Měli jsme na výběr ze dvou možných podob robota. Buď jsme mohli postavit vysokého robota, který by projížděl střední částí hřiště, kde by však mohl stát snadným terčem pro bránící roboty. Vybrali jsme si tedy druhou možnost: nižšího robota, který mohl projíždět pod zmíněným kolem (kterému se dostalo přízvisko kolo štěstí), kde se nemohl stát obětí bránících robotů.
Naším cílem, co se podvozku týče, bylo maximalizovat jak rychlost, tak zrychlení robota. Vzhledem k tomu, že oproti předchozímu roku nebylo potřeba vysoké přesnosti v umisťování herních prvků, rozhodli jsme se použít tank drive se třemi koly na každé straně robota. Po provedení nutných výpočtů jsme zjistili, že nejlepším řešením bude použít tři motory na každé straně robota, k čemuž jsme si za pomoci pražského PrůšaLabu vyřízli vlastní převodovky. Díky síle šesti motorů jsme mohli nejen rychle přejíždět celé hřiště, ale pokud by bylo potřeba, mohli bychom v rámci naší aliance zastat roli schopného obránce. Po týdnu jsme měli postavený podvozek s provizorními převodovkami a začali jsme připravovat zapojení elektrického obvodu.
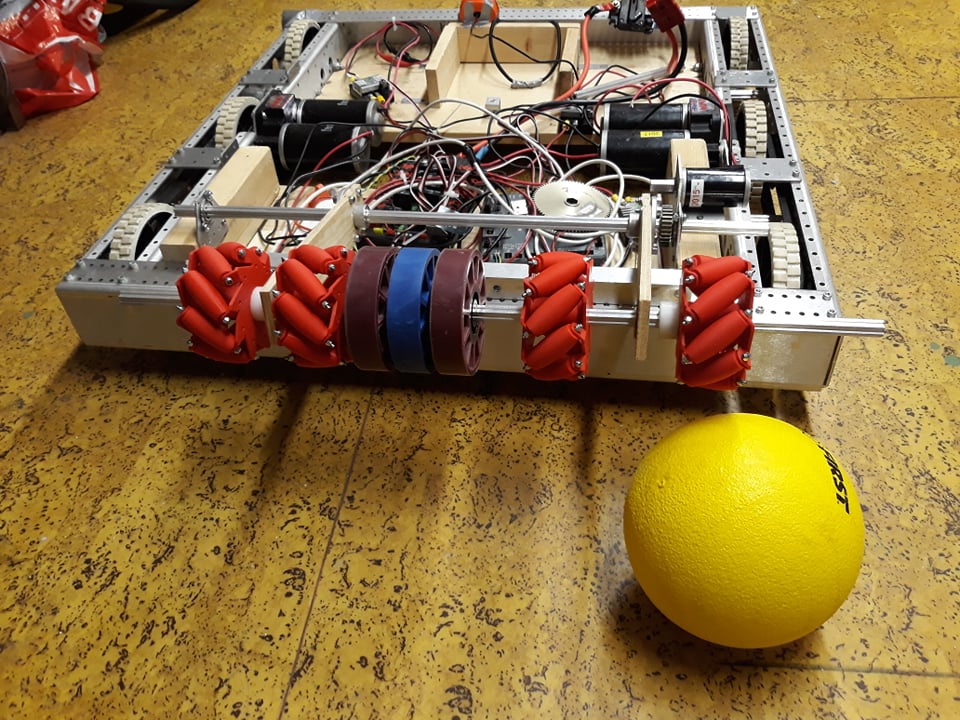
Mechanismus na nabírání míčů musel být postavený tak, aby dokázal co nejrychleji dostat pět míčů ze země do robota. Již od prvních nákresů robota jsme plánovali použít mecanum kola, která pomáhají dostat míč do středu celého mechanismu. Již první prototyp tuto naši hypotézu potvrdil a my jsme mohli začít připravovat součástky na stavbu soutěžního manipulátoru. Kvůli velkému množství motorů využitých na stavbu podvozku jsme museli s motory šetřit na jiných částech robota. Proto jsme museli vymyslet mechanismus, který by pomocí jednoho motoru vyklopil manipulátor a zároveň ho roztočil. Toho se nám podařilo dosáhnout pomocí servo motoru a jednoduchého zamykacího mechanismu.
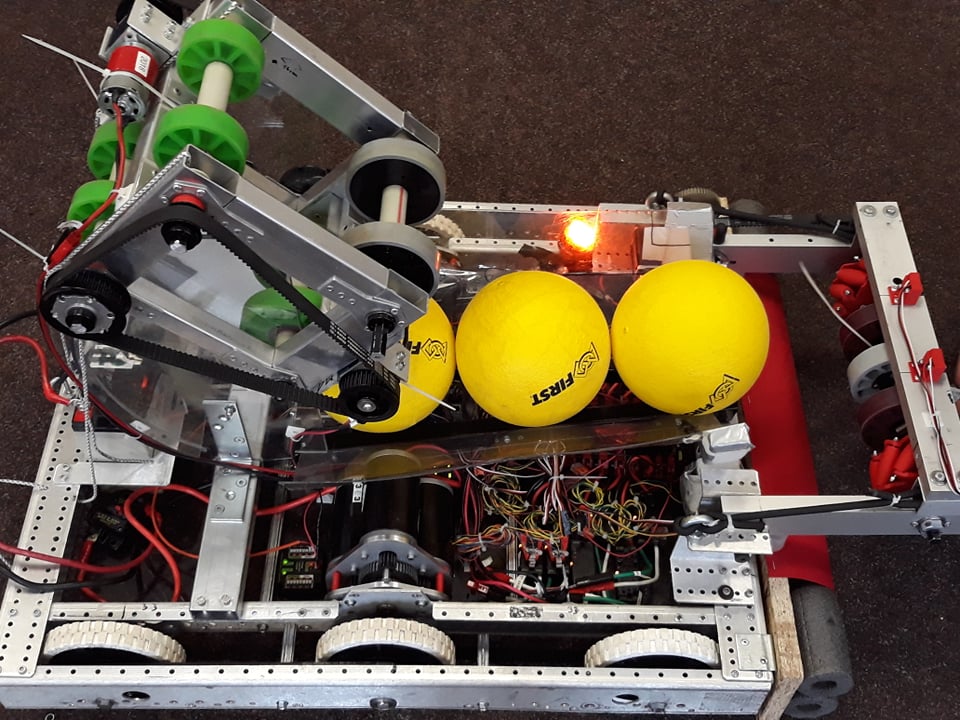
Návrhů pro podobu manipulátoru na střílení míčů jsme měli mnoho již během prvního večera. Někdo navrhoval shooter podobný tomu z roku 2017, někteří navrhovali turretu, která by mohla střílet do různých směrů bez nutnosti otáčet robota. Po vytvoření jednoduchého prototypu ze dvou motorů a lavice jsme usoudili, že když nad sebe usadíme dvě otáčející se kola, tak můžeme míče střílet po přímé trajektorii pod úhlem 45° a pomocí regulace rychlostí obou kol můžeme míči udělit rotaci, díky které doletí dále. Díky důmyslnému systému jsme mohli rychlost kol regulovat jednoduchým vyměněním řemenic, které jsme si vyráběli na 3D tiskárně. Přístup míčů do celého shooteru reguloval servo motor.
Podávání míčů do shooteru jsme původně chtěli vyřešit velkou krabicí, ve které by se míče seřadily do formace hada a pomocí gumových kol by byly postrkovány do nabíracího kola shooteru. Po sestrojení prototypu krabice se však ukázalo, že tato metoda nebude fungovat, jelikož tření mezi míči samotnými je příliš velké. Dalším návrhem bylo sestrojit pás z latexových pásů, který by shora vyvíjel tlak na míče a posouval je tím přes již vytvořenou krabici. Tento systém však nefungoval z podobných důvodů jako nápad s gumovými koly. Finální design využíval dvě kolejnice, po kterých se míče vlivem gravitace kutálely směrem k ústí shooteru. Nevýhodou tohoto designu bylo, že pojal pouze tři míče místo plánovaných pěti.
Manipulátor pro roztáčení kola štěstí jsme sestrojili velice rychle. Principem bylo napojit gumová kola na převodovku a následně celé toto ústrojí nasadit na kloub, který by se pomocí servo motoru otočil ve chvíli, kdy bychom chtěli použít kolo štěstí. Na výsledném robotovi však tento manipulátor nebyl použitý, jelikož jsme neměli žádné místo, kam bychom ho mohli umístit.
Poslední překážkou, kterou jsme museli před odesláním robota překonat, bylo sestrojení manipulátoru na lezení na tyč. Jelikož jsme se rozhodli sestrojit nízkého robota, museli jsme vymyslet, jak mechanismus, který měří 2 metry, vměstnat do maximální výšky 90 cm. Jedním z prvních návrhů bylo sestrojit vystřelovací mechanismus, který by na tyč zachytil lano, po kterém bychom vyšplhali nahoru. Velkou nevýhodou tohoto designu je, že vyžaduje vysokou přesnost, které bychom kvůli nedostatku referenčních bodů pod tyčí nebyli schopni dosáhnout. Druhým nápadem, kterému byl vytvořen prototyp, bylo vytvořit kloubový mechanismus, který by se vztyčil pomocí pasivních pístů, a následně bychom robota nadzvedli pomocí motoru na jenom z kloubů. Finálním designem se stala poupravená verze, která kombinuje vysouvání a vyklápění manipulátoru. Nejprve došlo k vysunutí manipulátoru o asi půl metru pomocí řetězů a následně se vyklopilo dodatečných 70 cm, které byly zakončeny dvěma háky.
Na konstrukci mechanismu pro lezení jsme umístili kameru, která by nám pomáhala autonomně mířit na terč. Při různém testování jsme kameru jednoduše přilepili ze strany na shooter, s touto pozicí jsme však nedokázali mířit příliš přesně, pozice přímo za shooterem tedy byla pro programátory přijatelnější.
S robotem jsme se bohužel nikdy na soutěž nedostali z důvodu začínající pandemie koronaviru, jediné záznamy funkčnosti robota lze tedy najít pouze v sekci fotografií na těchto stránkách a na našich sociálních sítích.