One month down, one to go...
Přečíst
Číst

Ve tři odpoledne jsme se sešli po vánočních prázdninách v dílně na každoroční slavnostní odhalení disciplíny na letošní edici First Robotics Competition s názvem Reefscape. Zhruba v půl sedmé nám bylo odhaleno, za které úkoly budou v letošní edici naši roboti bodováni.
Prvním úkolem je zavěsit kusy duté pvc trubky na tyče připomínající věšák na kabát. Dalším úkolem je vstřelit gól s velkým měkkým míčem do branky velikosti florbalové brány, která je 20 cm nad zemí. Vzhledem k rozdělení bodů, které je silně v prospěch trubek, jsme ihned stanovili, že trubky jsou naším hlavním cílem.
Poslední šanci získat body dostane každý tým na konci, kdy se musí zachytit na železné půl metru vysoké klece zavěšené na řetězech. Řetězů a vršku klece se přitom nesmíme dotknout. Obtížné na tomto úkolu je, že na kleci robot musí vydržet i pět sekund po konci hry když je kompletně vypnutý.
Bonusové body dostane ten, kdo zvládne některé z těchto úkonů v prvních 15 sekundách, když se robot musí ovládat úplně sám bez pomoci řidiče u počítače.Po doposlechnutí úvodního výkladu přišlo na řadu důkladné prostudování herních pravidel. Ty mají každoročně přes 150 stran a obsahují všechny informace o hře a herních prvcích a veškerá pravidla soutěže. Po půl hodině od konce přenosu už na tabulích v učebnách septimy i oktávy vznikaly první koncepty robotů.
Za zhruba hodinu už celou budovou byla slyšet diskuze o konkrétních mechanismech na provedení herních úkonů. Ještě před půlnocí se debata přesunula do dílny, kde byl domluven finální nápad robota. Naše vize obsahuje spoustu prvků, které náš tým zná skrz na skrz z minulých ročníků v kombinaci s kreativními inovacemi vynucenými zejména složitým lezením, které nám nejspíš bude vytvářet největší potíže.
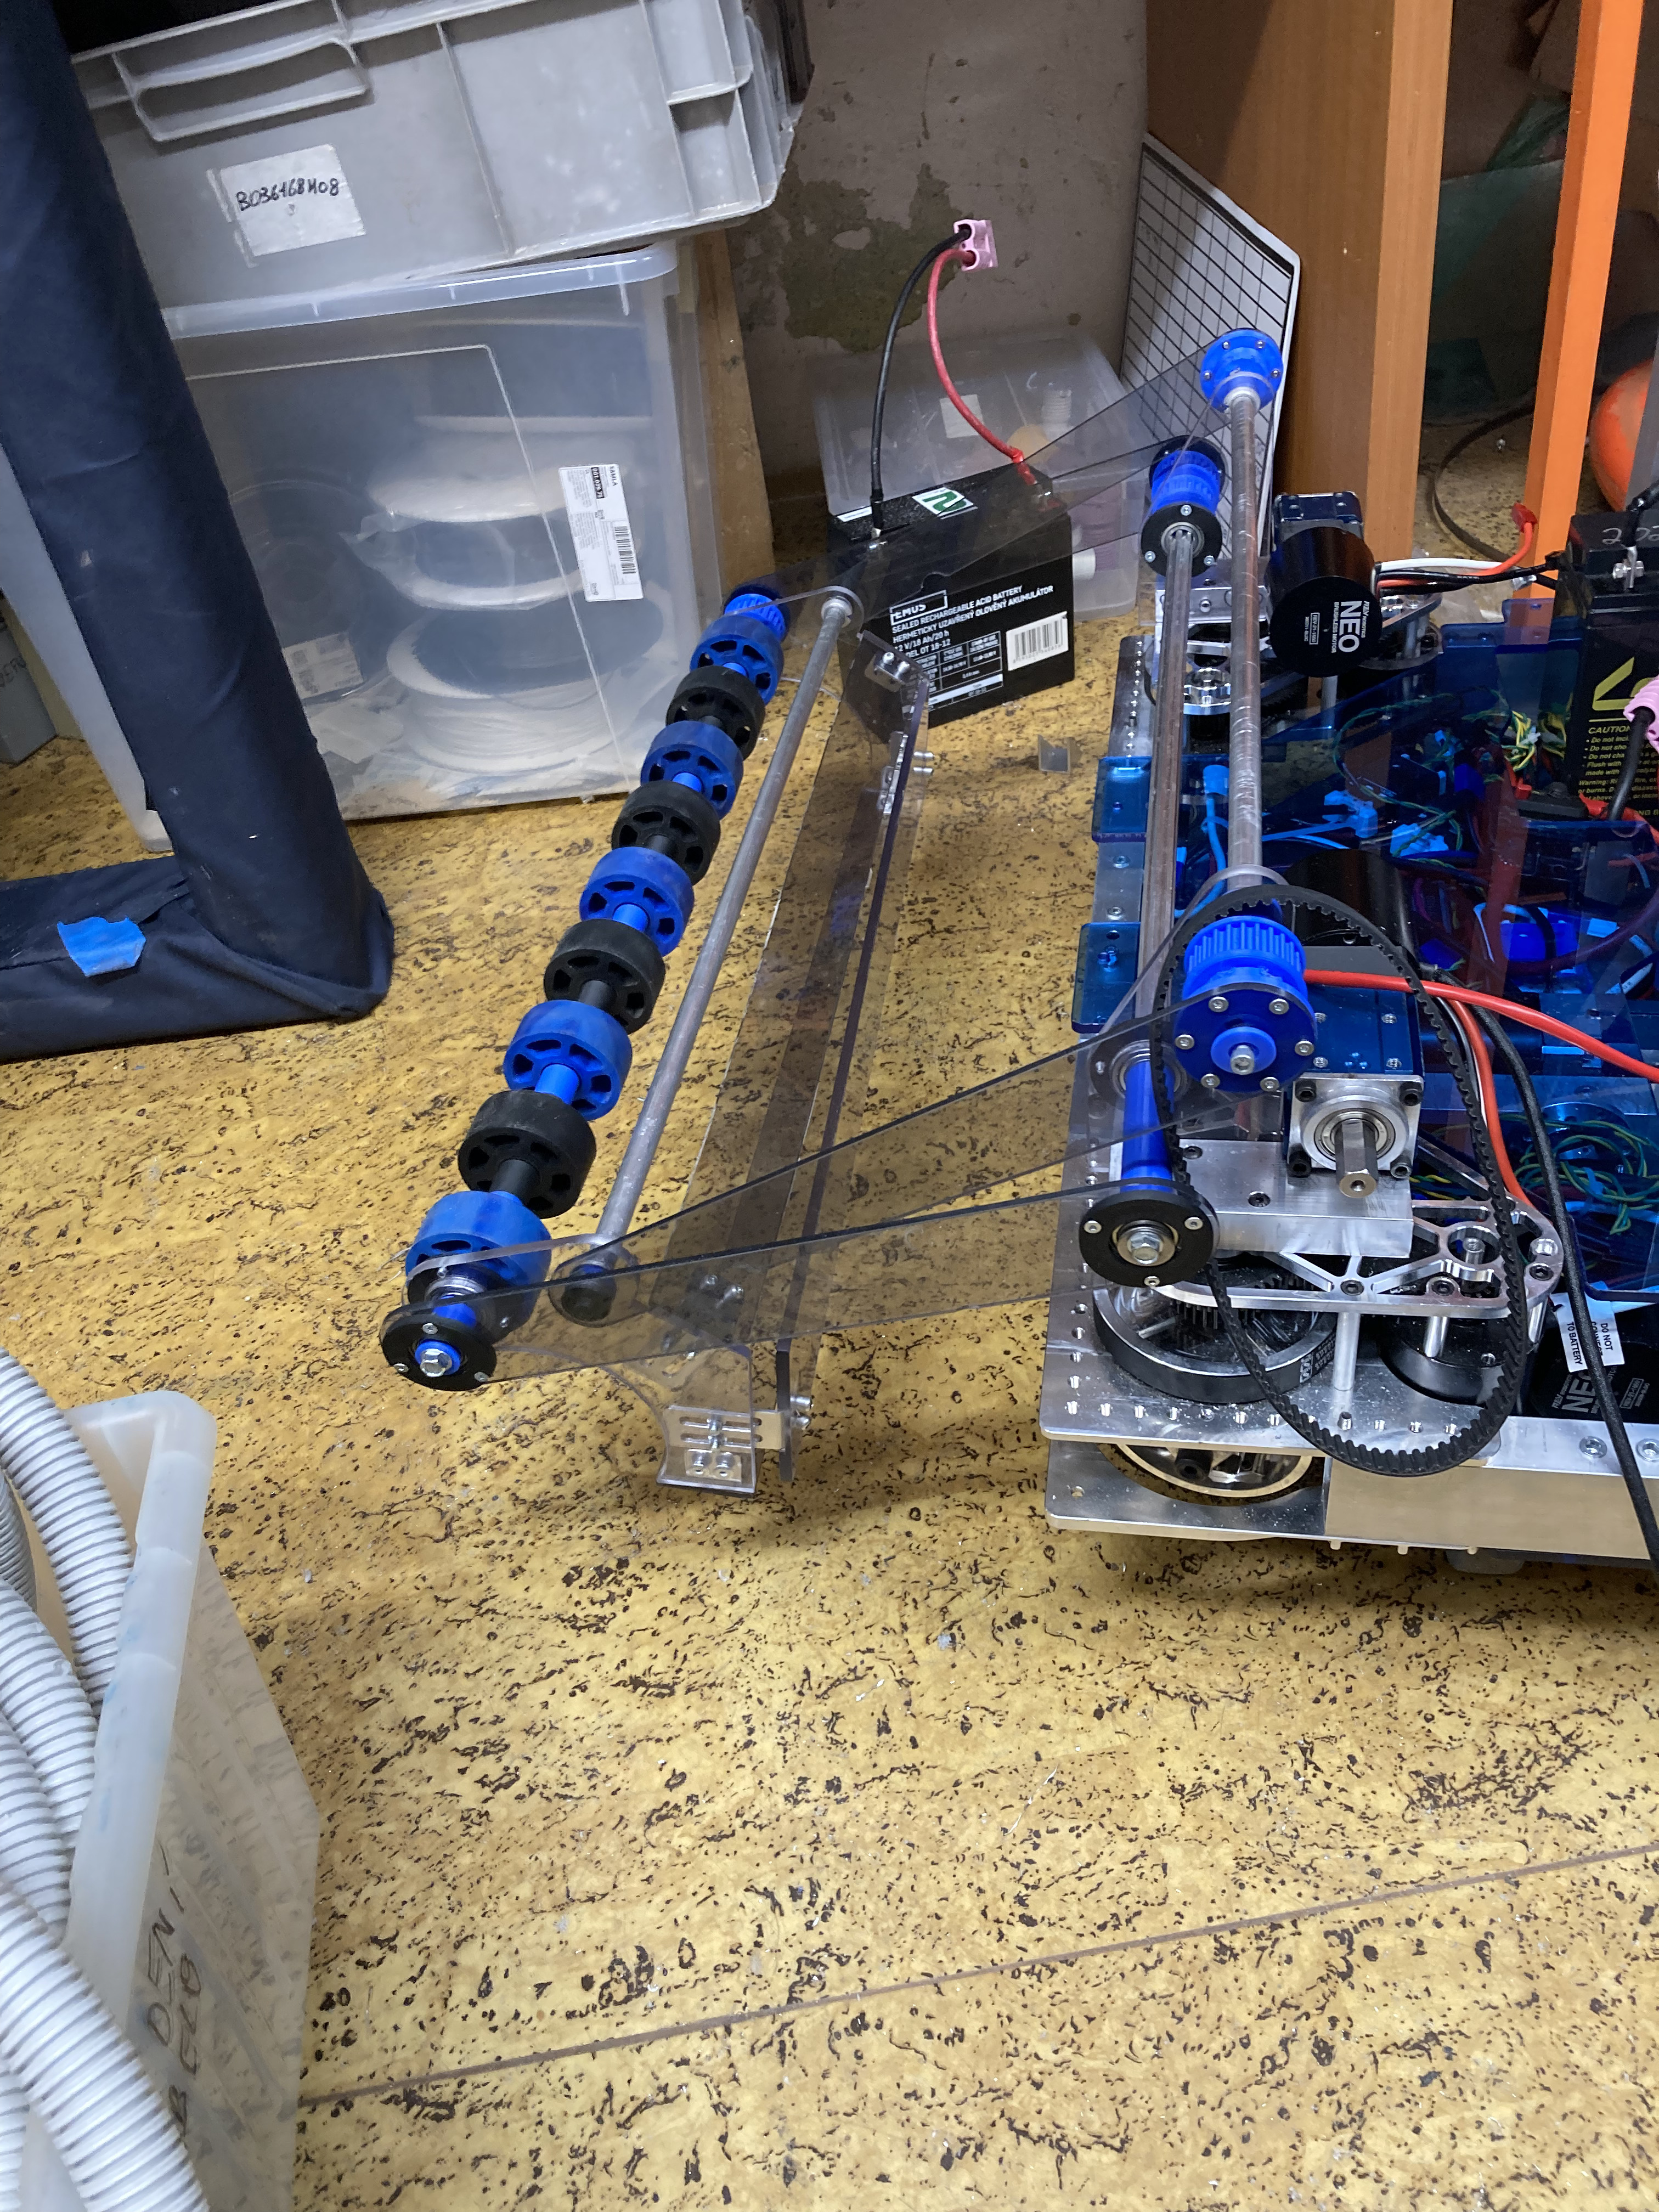
První verze podavače na sbírání trubek do robota byla sestrojena ještě před půlnoci. Tato verze sice využívala hlavně dřevěnou, improvizovanou soustavu a manuální pohon vrtačky, ale její úspěch nás utvrdil v potenciálu tohoto konceptu. O půl jedné ráno už jsme měli i verzi s dvěma osami a dvěma vrtačkami, která dokázala trubku zvednout ze země i dopravit až dovnitř robota.
Také jsme se shodli na velikosti podvozku a rozložení mechanismů, baterie, elektrických rozvodů a kabelů napříč podvozkem. Díky tomu máme daný základ a známe své prostorové a váhové limitace pro jednotlivé části robota.